Cobertura de cámaras en camiones de recogida de residuos: mapa de puntos ciegos por ruta y tarea
Guía de cámaras para vehículos de residuos
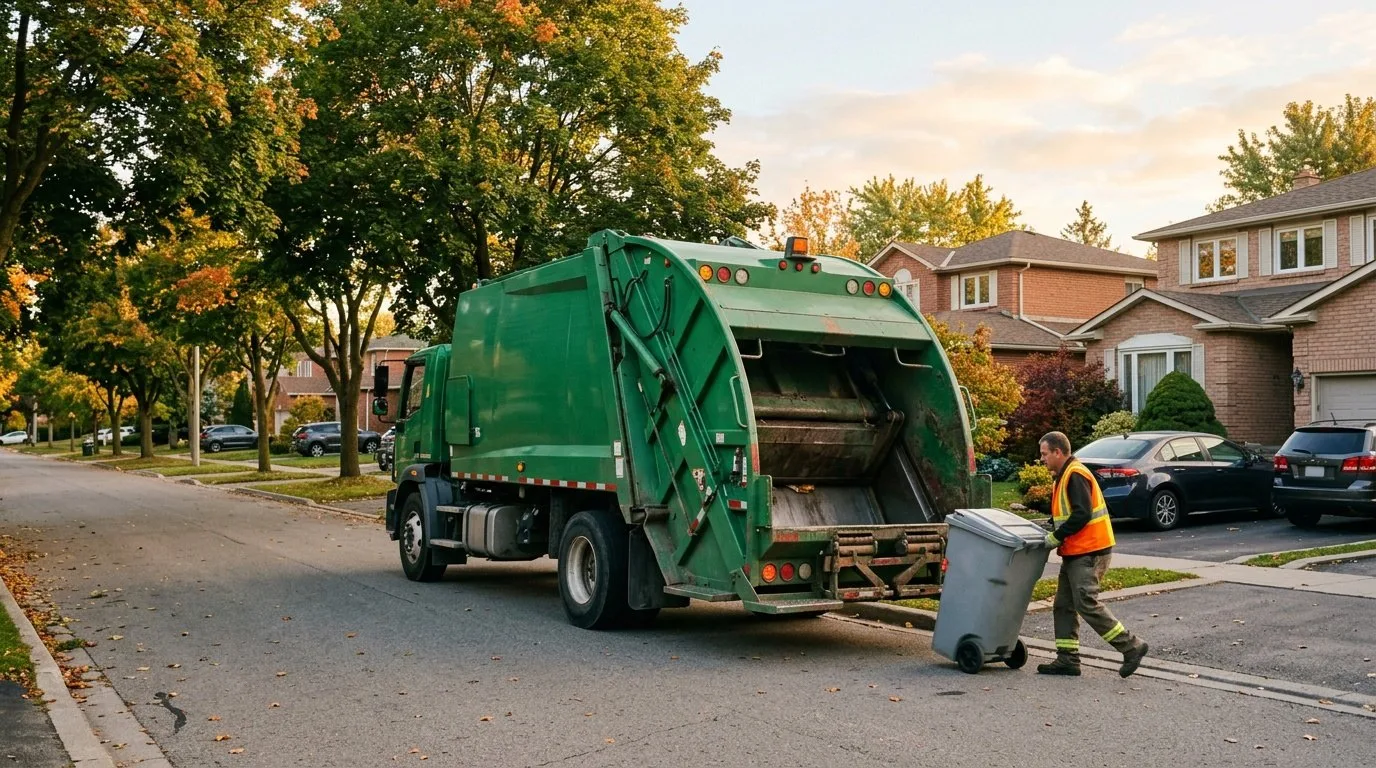
La cobertura de cámaras de un camión de recogida de residuos debe planificarse desde dos direcciones a la vez: los puntos ciegos fijos alrededor del vehículo, y las rutas y tareas de trabajo que el camión realmente realiza. Una distribución que sirve para un camión de carga trasera en calles suburbanas amplias puede dejar huecos en una ruta por callejones estrechos con recogida a pie. El método práctico es construir una matriz de cobertura por ruta y tarea, marcar dónde necesitan ver el conductor y la cuadrilla, y luego elegir posiciones de cámara, pantallas y comprobaciones que encajen.
Empiece por el vehículo y por las personas que lo rodean
La cobertura de cámaras no es un recuento de cámaras. Es un conjunto de vistas ligadas a decisiones: ¿puede el conductor ver a un niño en la esquina delantera del lado del acompañante antes de arrancar? ¿Puede el operario ver la zona del elevador de contenedores y al personal de tierra? ¿Puede el conductor que da marcha atrás ver un bolardo, un contenedor aparcado o a un peatón detrás de la carrocería?
Empiece por la geometría del vehículo: altura de la cabina y línea de ventanillas, carrocería y tolva, elevador o brazo, estribos traseros, posiciones de los espejos, cámaras existentes y la posición de los ojos sentados de cada conductor. Marque los puntos ciegos fijos en un diagrama sencillo desde la cabina, el lado del acompañante, el lado del conductor, la parte trasera y la zona de carga, incluidas las zonas que cambian cuando la carrocería se eleva o el brazo se extiende. Después añada a las personas que trabajan alrededor del camión: conductores, operarios, supervisores y viandantes. El mapa debe mostrar dónde necesita cada persona una vista, no solo dónde puede instalarse una cámara.
Por qué la ruta y la tarea cambian el mapa de puntos ciegos
El mismo camión tiene necesidades de cobertura distintas en días distintos. Una ruta residencial con paradas frecuentes en el bordillo genera comprobaciones repetidas del lado del acompañante y de la esquina delantera a baja velocidad. Una ruta por callejón estrecho o con marcha atrás desplaza la atención hacia la parte trasera y las vistas laterales cercanas. Una tarea comercial o en una estación de transferencia añade bordes de muelle, personal de tierra y zonas de giro más grandes. La luz baja del sol, la lluvia, la nieve, las salpicaduras de la carretera, el polvo y la recogida de hojas pueden reducir lo que muestra una cámara aunque la posición de montaje no cambie.
| Registre esto | Ejemplos |
|---|---|
| Factores de la ruta | Ancho del carril, calles de sentido único, vehículos aparcados, giros en callejones, calles sin salida y puntos de marcha atrás; usuarios de la vía como peatones, ciclistas y zonas escolares |
| Patrón de paradas | Recogida en bordillo, recogida a pie, elevadores de contenedores, contenedores comerciales y recogidas de voluminosos |
| Condiciones del lugar | Estaciones de transferencia, depósitos, puertas estrechas, obstáculos elevados y arcenes blandos |
| Factores de la tarea | Arrancar desde una parada, dar marcha atrás, elevar contenedores y operar el brazo, movimiento del personal de tierra, compactación y descarga, lavado |
| Condiciones | Luz de día, atardecer, noche, deslumbramiento, lluvia, nieve, polvo y follaje estacional |
Construya una matriz de cobertura por ruta y tarea
Una matriz convierte la observación en una especificación. Use filas para los tipos de ruta y las tareas de trabajo, y columnas para el peligro, la vista requerida, la posición candidata de cámara o sensor y la comprobación que demuestra que la vista es utilizable. Una tabla corta es mejor que una larga lista de cámaras.
| Ruta o tarea | Principal preocupación de punto ciego | Vista a especificar | Cobertura candidata | Comprobación de aceptación |
|---|---|---|---|---|
| Recogida residencial en bordillo | Peatones, coches aparcados y contenedores en la parte delantera y el lado del acompañante | Esquina delantera y lateral de la carrocería, lado del acompañante | Cámara lateral, vista de la esquina delantera, aviso de punto ciego | Comprobación parado en una parada típica; verifique la pantalla al atardecer y con sol bajo |
| Callejón estrecho o ruta con marcha atrás | Muros, contenedores aparcados y peatones detrás y al lado del camión | Vistas traseras y laterales cercanas | Cámara trasera, cámaras laterales, pantalla de visión envolvente | Compruebe los objetos cercanos en los bordes de la imagen; confirme que el conductor puede juzgar la distancia |
| Carga comercial o en depósito | Bordes de muelle, carretillas elevadoras y personal de tierra | Trasera, ambos lados y zona de carga | Cámaras de visión envolvente y laterales; aviso sonoro | Compruebe la pantalla con sol fuerte y con lentes sucias; verifique que la alerta se nota |
| Descarga en estación de transferencia | Personal de tierra, estructuras elevadas y marcha atrás | Vista trasera y lateral de la carrocería | Cámara trasera; ayuda a la marcha atrás; procedimientos | Compruebe la vista con la carrocería elevada y con polvo; confirme la comunicación con la cuadrilla |
| Ruta rural o con paradas limitadas | Ciclistas, arcenes blandos y aproximaciones a alta velocidad | Aproximaciones delantera y lateral | Cámaras delantera y lateral | Compruebe durante revisiones de ruta supervisadas; verifique la limpieza de la lente y el deslumbramiento |
La matriz no sustituye a los espejos, a la visión directa ni a los procedimientos seguros. Registra qué vistas se necesitan y cómo se comprobarán. Revísela con los conductores y los operarios antes de elegir el equipo.
Elija la cobertura según el trabajo, no según el catálogo
Las cámaras delanteras y laterales respaldan las aproximaciones y las comprobaciones en el bordillo. Las cámaras traseras respaldan la marcha atrás y la descarga; la CC877-AHD20 es un ejemplo de cámara para estas posiciones, con carcasa metálica y grado IP68. Los sistemas de visión envolvente como el M360-1 ofrecen una pantalla desde arriba, pero la imagen está unida y los objetos cercanos pueden distorsionarse, así que trátelos como una ayuda y no como una vista completa. Para avisos de corto alcance detrás y al lado de la carrocería, un radar ultrasónico de aviso de colisión como el R300 es una opción. Las especificaciones proceden de la ficha técnica de cada producto; su cotización confirma la configuración para sus vehículos.
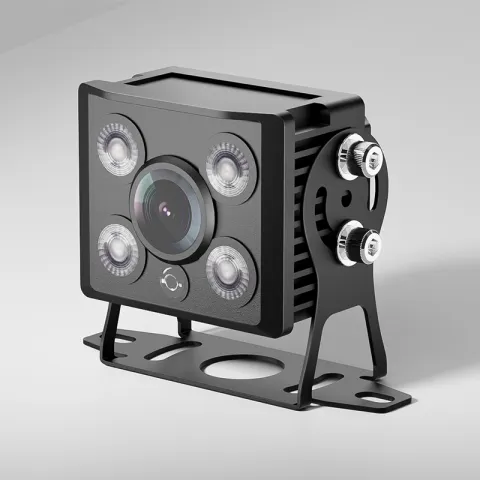 CC877-AHD20Cámara de camión IP68 con tecnología StarlightSolicitar cotización
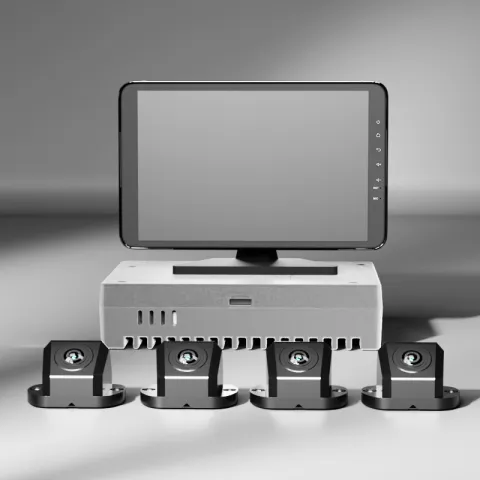 M360-1Sistema de visión envolvente 3D de 360° de 4 canalesSolicitar cotización
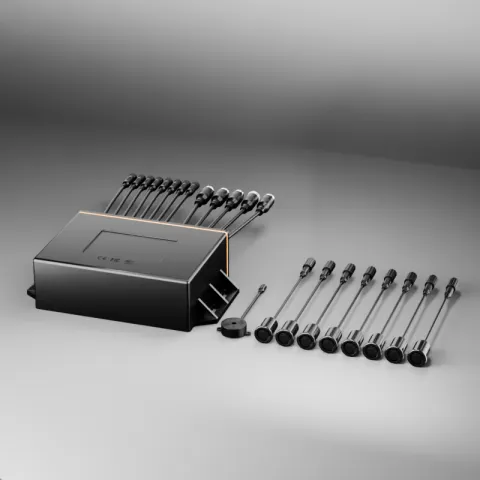 R300Radar ultrasónico de aviso de colisión IP67Solicitar cotización
La detección de punto ciego con IA puede llamar la atención sobre personas u objetos en movimiento, pero su rendimiento depende de la colocación del sensor, del campo de visión, del clima, de la iluminación y de cómo se presentan los avisos. Al elegir cámaras para vehículos municipales, incluya la luz baja del sol, la lluvia, la nieve, el polvo, la vibración y el lavado en las comprobaciones de aceptación; consulte Cámaras con IA para vehículos municipales en condiciones adversas y Detección de puntos ciegos con IA para flotas comerciales. No confíe solo en un aviso donde se requiera visión directa o un procedimiento.
Pruebe la vista en las condiciones que ve la ruta
- Luz de día y sol bajo: compruebe el deslumbramiento y las sombras.
- Atardecer y noche: compruebe el brillo de la pantalla y los halos producidos por las luces.
- Lluvia, nieve y salpicaduras: compruebe la contaminación de la lente y el calefactor o el limpiador si los lleva.
- Polvo y lavado: compruebe los sellos y el acceso para la limpieza.
- Vibración y carga: compruebe el montaje y la estabilidad de la imagen.
- Posición de la pantalla: compruebe que no tapa los espejos ni las líneas de visión y que se lee desde la posición sentada.
- Alertas: compruebe el volumen, lo distinta que es la alerta y la fatiga por alarmas.
- Privacidad: compruebe las normas locales de grabación, la señalización, el acceso y la retención.
Haga primero comprobaciones con el vehículo parado y después comprobaciones supervisadas a baja velocidad en una zona controlada, y registre los resultados en la matriz. Si una vista no pasa, cambie la posición, añada un paso de limpieza o ajuste el procedimiento, en lugar de dar por hecho que la cámara será suficiente.
Del mapa a la instalación y la calibración
Una vez acordadas las vistas necesarias, coloque las cámaras para protegerlas de impactos, salpicaduras y lavado, manteniendo la lente limpiable. Lleve el cableado lejos del calor y de las piezas en movimiento, y documente cada soporte y cada conexión. Los sistemas de visión envolvente y de varias cámaras necesitan calibración; una pantalla que parece correcta en el taller puede inducir a error si la calibración es incorrecta. Use la lista de comprobación de instalación y calibración de cámaras de 360° para camiones, e incluya pruebas de aceptación con la carrocería en sus posiciones normal y elevada.
La cobertura se degrada en silencio. Una lente sucia, un soporte suelto, un grabador averiado o una calibración omitida pueden convertir una vista planificada en un punto ciego. Incorpore las comprobaciones de cámaras a la inspección existente del vehículo: estado de la lente, daños en la carcasa, fijación de soportes, funcionamiento de la pantalla, estado de la grabación y función de aviso. Repita la prueba de aceptación después de cualquier reparación de carrocería, sustitución de cámara o cambio de calibración, y lleve un registro sencillo para que la matriz refleje el vehículo tal como funciona.
Una secuencia práctica de implantación
- Reúna las hojas de ruta, las descripciones de tareas y la opinión de conductores y operarios.
- Recorra cada tipo de camión y marque los puntos ciegos fijos.
- Construya la matriz de ruta y tarea y acuerde las vistas necesarias.
- Preseleccione las opciones de cámara, pantalla y aviso según la matriz; verifique las normas locales y los requisitos del fabricante.
- Instale, calibre y realice las pruebas de aceptación paradas y a baja velocidad supervisada.
- Forme a conductores y cuadrillas sobre los límites de la pantalla, la limpieza y la notificación de averías.
- Revise la matriz después de cambios de ruta, de vehículo, cambios de estación o reparaciones de cámaras.
Para la visibilidad a nivel de ruta y la revisión de eventos, combine la matriz con Rastreo de flotas de recogida de residuos: guía práctica, para revisar juntos los datos de la ruta y los eventos de las cámaras. La cobertura de cámaras respalda los procedimientos de trabajo seguros; no los sustituye.
Preguntas sobre las cámaras de camiones de residuos
¿Cuántas cámaras necesita un camión de recogida de residuos?
No hay un número fijo. El número adecuado depende del tipo de carrocería, del método de carga, de los peligros de la ruta, de las posiciones de la cuadrilla, de los espejos existentes, de las normas locales y de las vistas que necesitan el conductor y la cuadrilla. Empiece con un mapa de puntos ciegos y una matriz de ruta y tarea, y añada cobertura solo donde respalde una comprobación concreta.
¿Las cámaras de visión envolvente pueden eliminar los puntos ciegos de un camión de basura?
Pueden reducir algunas zonas ciegas y facilitar las comprobaciones cercanas, pero no eliminan todos los puntos ciegos. Las imágenes unidas pueden distorsionar los objetos cercanos al vehículo, y la suciedad, el deslumbramiento, la lluvia o una cámara averiada pueden reducir la vista. Use la visión envolvente junto con los espejos, la visión directa, los procedimientos y el mantenimiento.
¿Todas las rutas deben usar la misma distribución de cámaras?
No necesariamente. Una distribución básica común puede simplificar la formación y las piezas de repuesto, pero las diferencias de ruta y de tarea pueden requerir vistas adicionales o ajustes distintos de pantalla. Documente la distribución básica y las adiciones específicas de cada ruta en la matriz.
¿Qué hay que comprobar después de instalar las cámaras?
Compruebe que cada vista planificada es utilizable desde la posición sentada del conductor, que las pantallas no tapan los espejos ni las líneas de visión, que los avisos se notan sin resultar confusos, que la calibración está completa y que las lentes pueden limpiarse. Repita las comprobaciones después de reparaciones, sustituciones o cambios de carrocería.
Puntos clave
- Planifique la cobertura de cámaras a partir del vehículo, de las personas que lo rodean y de las rutas y tareas, no a partir de un recuento de cámaras.
- Una matriz de ruta y tarea convierte las preocupaciones de punto ciego en vistas especificadas y comprobaciones de aceptación.
- Haga coincidir los tipos de cámara con la matriz y trate la visión envolvente como una ayuda, no como una vista completa.
- Pruebe en las condiciones que ve la ruta: sol bajo, atardecer, salpicaduras, polvo y lavado.
- Calibre los sistemas de varias cámaras y repita la comprobación después de reparaciones o cambios de carrocería.
- Mantenga la matriz actualizada a medida que cambian las rutas, los vehículos y las estaciones del año.
Para sistemas de flota de residuos y saneamiento en un solo lugar, consulte la página de flotas de residuos y saneamiento.