

Integración de Dashcams AI con su plataforma telemática existente
Integración de Dashcams AI con su plataforma telemática existente
No es necesario eliminar la plataforma de flota que ya utiliza para agregar monitoreo de conductores mediante IA y visión de colisiones frontales. Estas son las cuatro formas de hacerlo, lo que le cuesta cada una en ingeniería y las preguntas que debe resolver antes de ordenar hardware.
respuesta corta
Hay cuatro rutas de integración y debe elegir la menos profunda que cumpla con sus requisitos. Ejecutar la cámara como un sistema independiente con su propia nube es de implementación gratuita, pero le ofrece dos paneles. La sincronización Cloud/API es el punto medio común. La integración serial directa a través de RS232 coloca la cámara dentro del flujo de datos de su plataforma existente y es lo que realmente desean la mayoría de los proveedores de servicios telemáticos. La agrupación nativa (un proveedor para todo) es la integración más profunda y la menos flexible. La cuestión crítica del hardware es si la cámara tiene alguna interfaz serial: en muchas familias de productos es una variante opcional, y comprar la incorrecta cierra la puerta permanentemente.
¿Por qué integrar en lugar de reemplazar?
La mayor parte del contenido sobre este tema está escrito por proveedores de plataformas y llega a una conclusión predecible: la mejor respuesta es comprarles todo. Ésta es realmente la respuesta correcta para algunas flotas. Es una mala respuesta para tres grupos específicos, y si estás en uno de ellos, vale la pena intentar la integración.
- Proveedores de servicios telemáticos. Tu plataforma es tu producto. Reemplazarlo no es una opción, y un sistema de cámara de proveedor que duplica su tablero daña activamente su relación con el cliente.
- Flotas con plataforma ya integrada en operaciones. Si el despacho, los informes de cumplimiento y la nómina se leen desde el mismo sistema, agregar una segunda plataforma significa trabajo de integración de todos modos, excepto que ahora entre dos proveedores en lugar de una interfaz.
- Integradores que construyen una solución para un cliente. Necesita hardware de visión que se adapte a una arquitectura que usted controle, no un paquete que se haga cargo de la cuenta.
También hay un argumento comercial que se pasa por alto. Cuando la visión y la telemática provienen de un solo proveedor, se pierde la capacidad de renegociar cualquiera de las dos mitades. La integración mantiene las capas separables, lo que es más importante en el tercer año, cuando el precio de un componente ha cambiado y el del otro no.
Los cuatro caminos de integración
Ordenados de menor a mayor profundidad. La elección correcta es el camino menos profundo que satisfaga sus necesidades reales: una integración más profunda no es mejor, es simplemente más trabajo y más acoplamiento.
Ruta 1 — Sistema independiente
Más superficialLa cámara ejecuta su propia nube. Dos sistemas, dos paneles de control, sin ingeniería.
La cámara informa a su propia plataforma. Su plataforma telemática sigue haciendo exactamente lo que hacía. Los operadores inician sesión en dos sistemas cuando es necesario revisar un incidente.
Funciona cuando
- La seguridad y la telemática están gestionadas por diferentes equipos con diferentes líneas jerárquicas.
- La revisión de vídeo es una función especializada, no una tarea operativa diaria
- Quiere evaluar un sistema de cámara antes de comprometerse con el trabajo de integración
Se rompe cuando
- Los despachadores necesitan contexto de video durante un incidente en vivo; no cambiarán de sistema bajo presión
- Necesita informes combinados, porque los dos conjuntos de datos nunca se unen
- Sus clientes esperan un inicio de sesión
Ruta 2: sincronización con la nube/API
MedioAmbos sistemas permanecen, pero los eventos y metadatos se mueven entre ellos a través de un API.
La cámara empuja los eventos a su nube; su plataforma los extrae o los recibe a través de un API y los muestra junto con datos telemáticos. Esta es la integración más común en la práctica, porque no requiere interfaz de hardware ni recableado del vehículo.
Funciona cuando
- Quiere que los eventos sean visibles en su tablero existente sin tocar el vehículo
- Tiene recursos de desarrollo o el proveedor de la cámara publica documentación API utilizable
- La latencia de segundos a minutos es aceptable
Se rompe cuando
- La conectividad es intermitente: los eventos se ponen en cola o llegan tarde
- El API del proveedor es delgado, tiene velocidad limitada o no está documentado
- Necesitas la plataforma para comando la cámara, no sólo recibir de ella
- Las reglas de residencia de datos impiden que los eventos abandonen una región
Ruta 3: integración serial directa
Lo que suelen necesitar los TSPUn enlace serial físico entre la cámara y su puerta de enlace o hardware de plataforma.
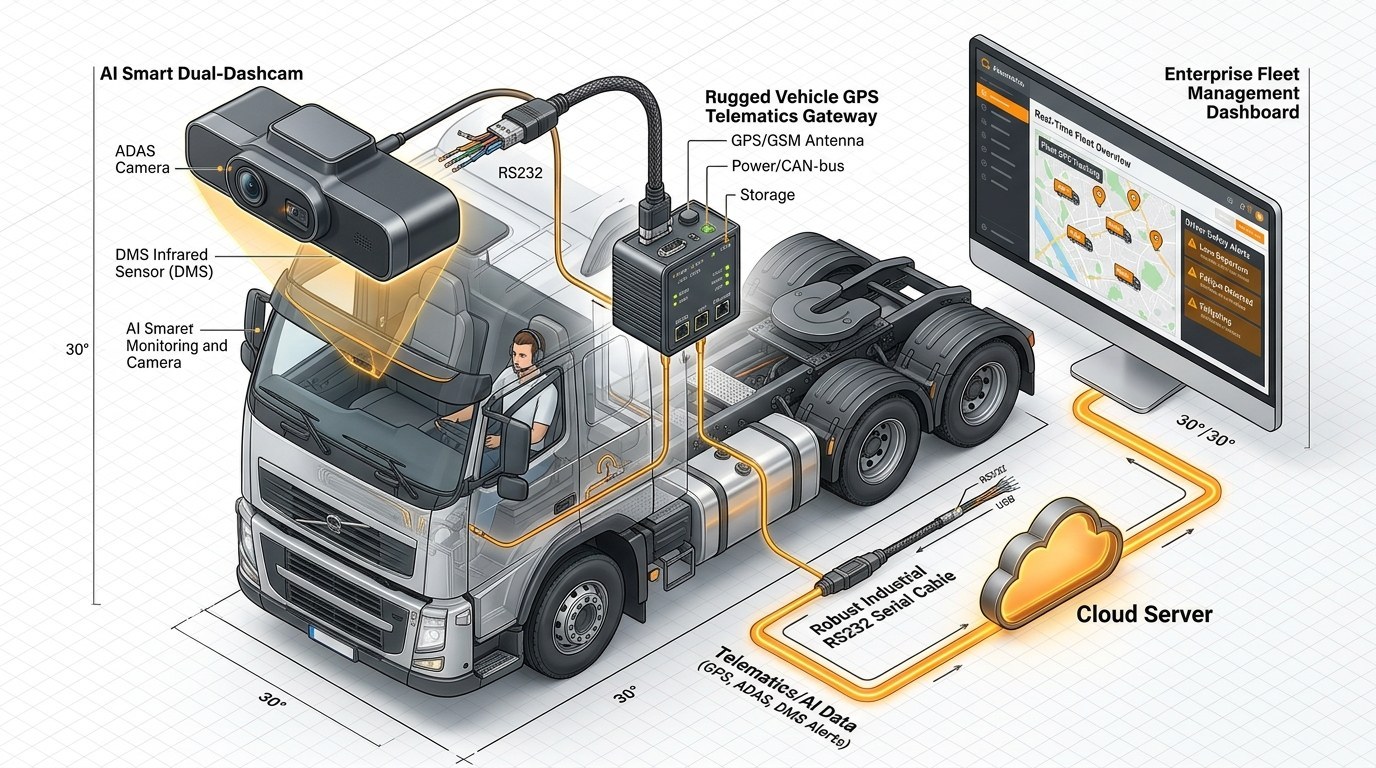
La cámara se conecta a su puerta de enlace telemática, caja negra o MDVR a través de una interfaz serie (normalmente RS232) e intercambia datos directamente. Los eventos llegan a su plataforma porque allí se generan, no se sincronizan allí. Este es el camino que pone la visión genuinamente dentro de su arquitectura en lugar de al lado de ella.
Funciona cuando
- Eres un TSP que añade visión a una plataforma de tu propiedad
- Necesita entrega de eventos de baja latencia en entornos de baja conectividad
- Quiere conservar su infraestructura de informes, despacho y GPS existente sin cambios
- Necesita una identificación del conductor integrada con su credencial o sistema de turnos existente
Se rompe cuando
- La variante de cámara que solicitó no tiene puertos serie. Esta es una decisión de hardware tomada en el momento de la compra y no se puede corregir más adelante.
- Nadie de tu lado puede leer un diagrama de pines o trabajar con un protocolo en serie.
- El proveedor no divulgará la documentación del protocolo.
- No planificó el tendido del cable ni la alimentación eléctrica.
Ruta 4: plataforma nativa/incluida
Más profundo, menos flexibleUn proveedor ofrece tanto telemática como visión como un único producto integrado.
Realmente el menor trabajo de ingeniería, porque la integración es problema del proveedor. Esa es una ventaja real y vale la pena pagar por ella. La compensación es el acoplamiento: efectivamente ha subcontratado la hoja de ruta de su plataforma y migrar más tarde significa reemplazar ambas capas a la vez.
Funciona cuando
- No tienes recursos de desarrollo ni intención de construir uno.
- Quiere un contrato, una línea de soporte, un proveedor responsable
- El vídeo y la telemática son un programa combinado con un solo propietario
Se rompe cuando
- Necesita una capacidad que el proveedor no ofrece; no puede recurrir a un tercero
- Quiere renegociar una capa de forma independiente
- Usted mismo es un TSP, en cuyo caso este camino contradice su modelo de negocio.
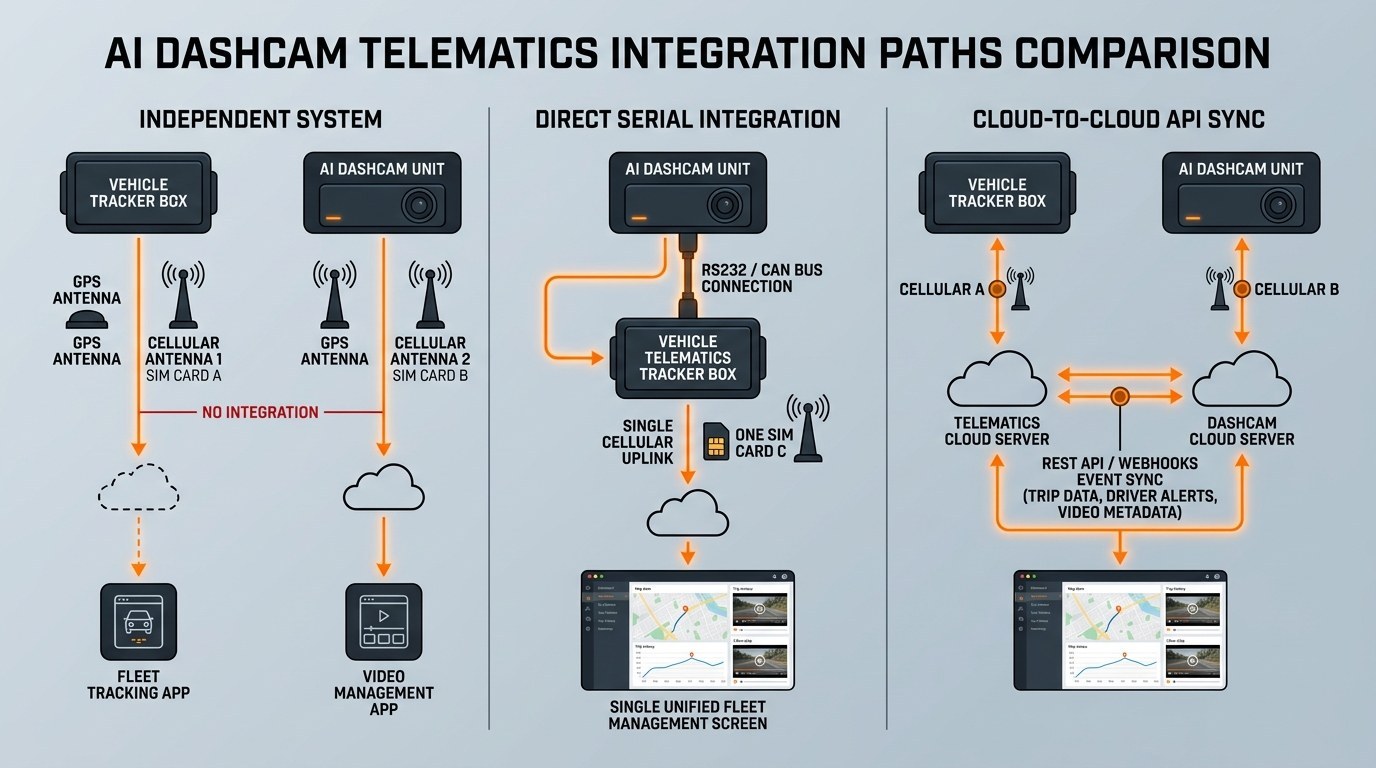
Las interfaces, explicadas.
Si está tomando Path 2 o 3, estos son los conectores y estándares entre los que elegirá. No son intercambiables y la elección suele depender de lo que el vehículo ya expone.
| Interfaz | que es | Normalmente se utiliza para | Límite práctico |
|---|---|---|---|
| RS232 | Serie punto a punto. Un dispositivo por puerto. | Gateway y enlaces periféricos: cajas telemáticas, unidades GPS, lectores de tarjetas RFID, sensores | Cables cortos y un dispositivo por puerto, razón por la cual existen variantes de doble puerto |
| RS485 | Serie diferencial, multipunto. Muchos dispositivos en un bus. | Redes de sensores en vehículos donde los dispositivos están conectados en cadena | Necesita una terminación correcta; menos común que RS232 para enlaces de un solo periférico |
| Autobús CAN / J1939 | Red propia del vehículo. Lleva datos del motor y de la carrocería. | Lectura de datos del vehículo: velocidad, RPM, combustible, estado de los frenos, códigos de falla | Requiere que el vehículo exponga el autobús y la variante de protocolo correcta; en camiones normalmente un conector de clavija 9 |
| Entradas de activación IO | Señales digitales simples de encendido/apagado. | Intermitentes, marcha atrás, freno, puerta: se utilizan para activar grabaciones y eventos | Sólo señal, sin datos. Aprendes que cambió un estado, no lo que estaba haciendo el vehículo. |
| salida CVBS | Salida de vídeo compuesto analógico. | Transmisión en vivo a un monitor en la cabina para el conductor | No es un canal de grabación ni para integración de datos. |
| Nube/RESTO API | Eventos y metadatos a través de HTTP. | Sincronización de plataforma a plataforma, paneles de control e informes de terceros | Depende completamente de la conectividad y de qué tan buena sea la documentación API del proveedor. |
La integración en serie y el bus CAN no son alternativas entre sí: realizan trabajos diferentes. RS232 vincula su cámara a su puerta de enlace. El bus CAN lee el propio vehículo. Si su requisito es "marcar cada vez que se enciende el indicador izquierdo", ese es un disparador IO o una señal CAN. Si su requisito es "enviar ID del controlador y marcas de tiempo de alarma desde la cámara a mi plataforma", eso es en serie. Los equipos que toman esto como una sola decisión generalmente terminan comprando hardware que hace la mitad del trabajo.
Qué datos fluyen y en qué dirección
"Bidireccional" es la palabra que usan los proveedores, y vale la pena analizarla porque las dos direcciones llevan cosas muy diferentes.
| Dirección | Carga útil típica | Por qué es importante |
|---|---|---|
| Cámara → plataforma | Marcas de tiempo de alarma, tipo de evento, ID del conductor, indicadores de activación de video, posición GPS, velocidad en el evento | Esto es lo que hace que los eventos de seguridad aparezcan dentro de sus informes existentes en lugar de en un sistema separado. |
| Plataforma → cámara | Identidad del conductor y estado de turno, configuración y actualizaciones de umbral, comandos de activación, sincronización de tiempo | Esta es la dirección que la mayoría de las integraciones olvidan. Es lo que permite que tu plataforma controle la cámara en lugar de simplemente observarla. |
La integración se mantiene en la dirección entrante. Si su plataforma puede transmitir la identidad del conductor a la cámara, entonces se puede reutilizar una red de credenciales de conductor ya existente: la cámara sabe quién conduce sin un segundo sistema de identificación y las infracciones de los horarios de los turnos pueden activar alarmas. Esa es una capacidad operativa significativa, no una sutileza de datos.
Desencadenantes de IO: la mitad infrautilizada de la integración
Las interfaces en serie llaman la atención, pero las entradas de activación de E/S discretas suelen ser más útiles de inmediato en vehículos comerciales, porque convierten las señales existentes del vehículo en un contexto de grabación.
Los tres comunes son giro a la izquierda, giro a la derecha y marcha atrás. Cada uno permite que el sistema haga algo que de otro modo no podría hacer:
- señales de giro — confirmar si un indicador estaba realmente activo en el momento de una disputa por cambio de carril. Esta es una de las pocas pruebas que resuelve de plano un argumento lateral.
- Marcha atrás — activar o priorizar la grabación durante las maniobras, que es donde se produce una gran parte de los daños en los depósitos a baja velocidad y donde los conductores suelen necesitar una vista en vivo.
Dos notas de diseño. Primero, Estas son entradas, no datos. — obtienes un cambio de estado y su correlación con un incidente específico aún depende de la sincronización horaria precisa. En segundo lugar, Las entradas de activación suelen ser una característica de hardware de nivel superior.: en muchas familias de productos la variante de entrada no tiene ninguno. Si la grabación activada es parte de sus requisitos, limita qué variante compra.
Energía, cableado y el problema de la revisión de cotizaciones
Esta es la parte de la integración que con mayor frecuencia sale mal comercialmente más que técnicamente, y vale la pena plantearla en la etapa de especificación en lugar de en la etapa de instalación.
Los dispositivos externos necesitan energía
Los periféricos (cámaras externas, sensores, actuadores de alerta al conductor) con frecuencia necesitan su propio suministro en lugar de consumirlos de la unidad principal. Algunos hardware resuelven esto proporcionando salidas auxiliares directamente: un riel 12V y un riel 5V en la propia unidad, que ejecutarán cámaras, sensores y dispositivos de alerta al conductor sin un convertidor separado. Cuando existe, simplifica considerablemente la instalación. Donde no es así, se agrega trabajo de fusión, conversión y cableado.
Confirme la arquitectura de energía auxiliar por escrito antes de cotizar la instalación. Una cotización de instalación que supone que la unidad alimenta sus propios periféricos, cuando en realidad cada periférico necesita una alimentación fusionada, es la razón más común por la que un proyecto de flota supera el presupuesto entre la orden de compra y su finalización.
El tendido del cable es un coste real.
El cableado de serie y del disparador debe llegar físicamente desde la posición de la cámara hasta la posición de la puerta de enlace. En una furgoneta eso es trivial. En un camión rígido o un autobús, con rutas a través de mamparos y puntos de articulación, es una conversación cotidiana para un técnico. Planifica la ruta antes de pedir el arnés.
La sincronización horaria no es opcional
Cada integración en este artículo depende de la alineación de la marca de tiempo entre la cámara y su plataforma. Correlacionar un evento de seguridad con un registro de tacógrafo o una entrada de despacho solo es posible si los relojes coinciden. Confirme cómo se produce la sincronización horaria y verifíquela después del piloto, no después del incidente.
Lista de verificación de preparación para la integración
Antes de solicitar hardware para cualquier ruta de integración, obtenga respuestas escritas. Si un proveedor no puede responderlas, esa es su respuesta.
- ¿Qué variantes tienen interfaces serie y cuántos puertos? Establezca esto primero: se decide en el momento de la compra y no se puede agregar más adelante.
- ¿Qué protocolo se ejecuta a través del enlace serie? ¿Se publica la documentación? Solicite el documento de protocolo, no la promesa de uno. Los protocolos no documentados convierten una integración de dos semanas en una de dos meses.
- ¿Está publicado el pinout? Un manual de instalación y cableado adecuado con asignaciones de pines es la diferencia entre el cableado de su técnico y una cadena de tickets de soporte.
- ¿Qué envía la cámara y con qué frecuencia? ¿Solo eventos de alarma o telemetría continua? Esto impulsa tanto el diseño de integración como el costo de los datos móviles. Ver ¿Cuántos datos 4G utiliza una flota MDVR? para ver un ejemplo práctico de presupuesto de datos móviles por tipo de flota.
- ¿Puede la plataforma escribir en la cámara? Configuración, umbrales, identidad del conductor, sincronización horaria. Pregunte explícitamente, porque no toda "integración" es bidireccional a pesar del marketing.
- ¿Cómo se identifica al conductor? Insignia, RFID, PIN o identidad impulsada por la plataforma. ¿Puede reutilizar lo que ya utiliza?
- ¿Qué energía auxiliar está disponible en la unidad? 12V, 5V, ambos o ninguno.
- ¿Qué sucede con los datos si el enlace falla? ¿Almacenamiento en búfer local y reproducción, o pérdida silenciosa?
- ¿Existe un API y está documentado? Incluso si toma la ruta en serie, un API es útil para generar informes.
- ¿Pueden suministrarnos una unidad de muestra con el documento de protocolo para las pruebas en banco? Cualquier proveedor que confíe en su historia de integración dirá que sí. Pruebe en un banco antes de probar en un camión.
Por qué la variante de hardware lo decide todo
Para concretar el problema de las variantes, así es como funciona dentro de una sola familia de productos. Este es el Serie MR700 AI Dashcam, que fabricamos, así que trate las especificaciones como objetivas y los comentarios como nuestra opinión.
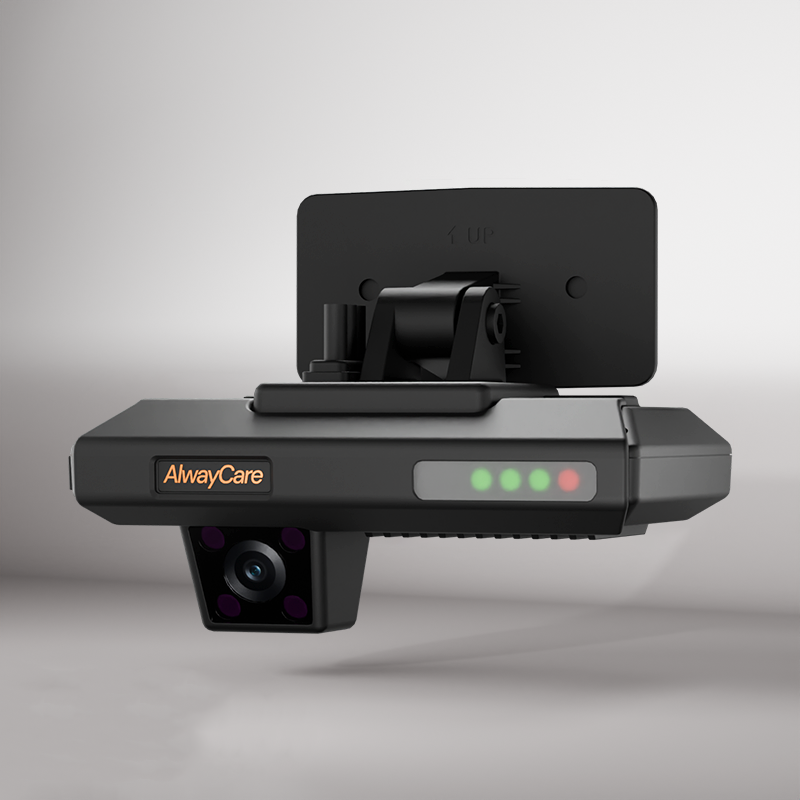
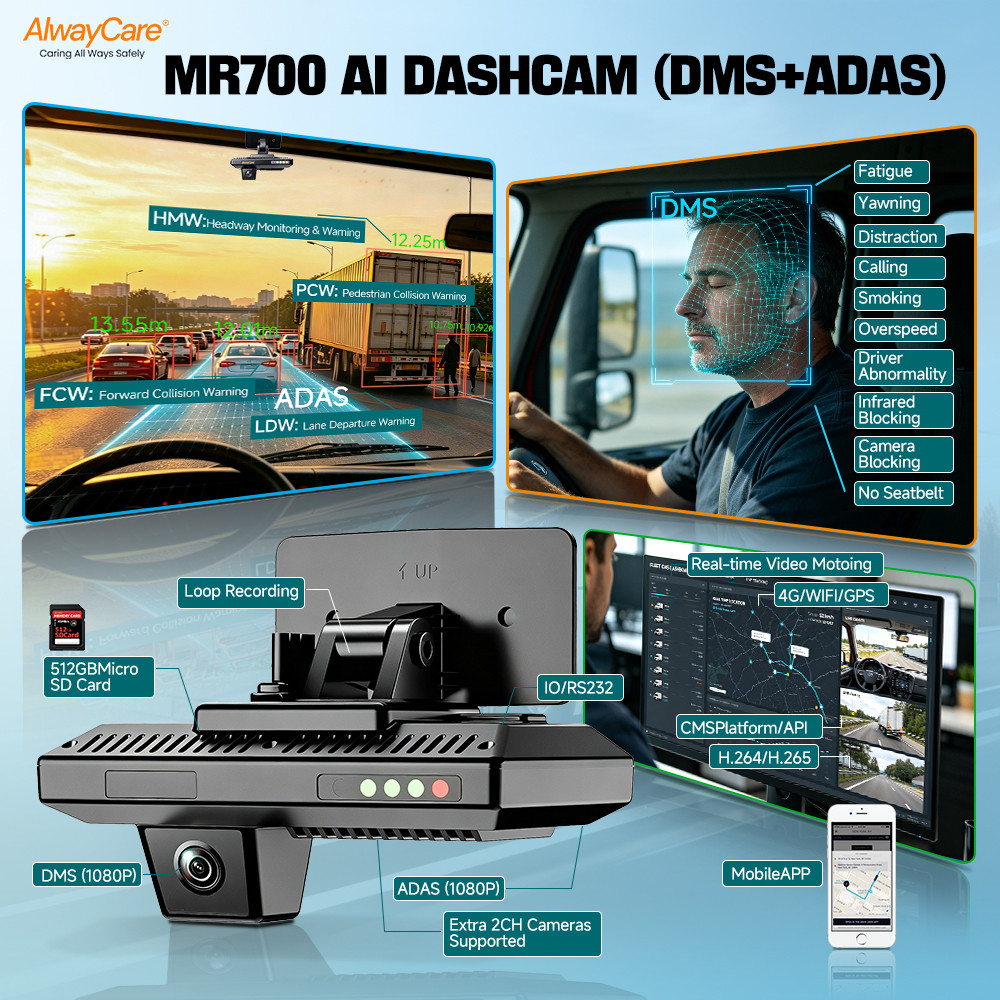
| Característica | MR700-SV | MR700-PV | MR700-V3 | MR700-V4 |
|---|---|---|---|---|
| Canales de grabación | 2 (carretera + cabina) | 2 (carretera + cabina) | 3 (+1 externo) | 4 (+2 externo) |
| Puertos serie RS232 | Ninguno | 2 | 2 | 2 |
| Entradas de activación IO | Ninguno | Ninguno | 3 (girar L/R, marcha atrás) | 3 (girar L/R, marcha atrás) |
| Salida de energía auxiliar | Ninguno | Ninguno | 12V + 5V | 12V + 5V |
| Salida de monitor CVBS | Ninguno | Ninguno | Canal 1 | Ninguno |
| Salida de señal IO | 1 | 1 | 1 | 1 |
| Posicionado para | Vehículos comerciales ligeros, taxis, viajes compartidos, coches de empresa. | Integradores telemáticos, TSP, configuraciones duales MDVR | Camiones con caja de reparto y lanzaderas que necesitan un monitor en la cabina | Transporte pesado, camiones cisterna para materiales peligrosos, minería |
De esa tabla se desprenden tres cosas que se generalizan mucho más allá de este producto:
- La variante de integración no es la más barata. MR700-SV no tiene ninguna interfaz serial: es la unidad adecuada para una flota liviana que nunca se integrará y la unidad incorrecta para un TSP. Si la integración está en su hoja de ruta, comprar la variante básica para ahorrar dinero le costará toda la capacidad.
- Dos puertos serie son una elección de diseño deliberada, no un relleno. Serie punto a punto significa un dispositivo por puerto. Dos puertos le permiten conectar, por ejemplo, una caja telemática o GPS existente y una red de sensores o insignias sin multiplexor.
- La profundidad de integración y el número de canales son ejes separados. El PV tiene integración RS232 completa pero solo dos canales. El V4 tiene cuatro canales más RS232 más disparadores IO. Si necesita tanto una integración profunda como una cobertura multicámara, eso reduce considerablemente las opciones y es mucho más barato resolverlo antes de realizar el pedido que después.
Compartido en toda la gama: grabación H.264/H.265, posicionamiento GPS/BDS/GLONASS, LTE Cat 4 4G con opciones de módulo regional, Wi-Fi 2.4 GHz, almacenamiento Micro SD de hasta 512 GB, sensor G del eje 6, Advertencias FCW/LDW/HMW/PCW, alarma SOS y carcasa de aleación metálica con clasificación de −20°C a +70°C en 12/24V. Para los programas OEM y ODM, API y la documentación del protocolo y el etiquetado blanco de CMS en la nube son parte de la oferta, lo cual es importante si está creando un producto en lugar de implementarlo.
Cinco errores de integración
1. Comprar la variante antes de definir el requisito.
El error más caro, porque es el único que no se puede solucionar en software. Primero defina su ruta de integración y los requisitos de interfaz, luego busque el hardware que los cumpla.
2. Tratar la "integración" como una sola cosa
"Se integra con plataformas telemáticas" puede significar cualquier cosa, desde una exportación CSV hasta un protocolo serial bidireccional documentado. Pregunta cuál y pide el documento.
3. Olvidar la dirección entrante
Muchos equipos planifican únicamente cómo salen los eventos de la cámara. Si su plataforma no puede introducir la identidad y configuración del conductor, tendrá monitoreo sin control y creará un segundo sistema de identificación que no necesitaba.
4. Subestimar la instalación
El enrutamiento de cables, la alimentación de fusibles para periféricos y los cambios de arnés son mano de obra, no accesorios. Póngales precio antes de la orden de compra, no después.
5. Saltarse la prueba de banco
Un piloto en un vehículo le dice si las alertas son útiles. Una prueba de banco con el documento del protocolo le indicará si la integración funciona. Primero haga la prueba en banco: es un día de esfuerzo que evita un retroceso en toda la flota.
Preguntas frecuentes
¿Puedo agregar cámaras con IA a la plataforma telemática de mi flota existente sin reemplazarla?
Sí. Hay tres formas de hacerlo: ejecutar la cámara como un sistema independiente con su propia nube y aceptar dos paneles; sincronizar eventos entre las dos nubes sobre un API; o conecte la cámara directamente a su puerta de enlace o hardware de plataforma a través de una interfaz serial como RS232. El tercero ofrece la integración más profunda y es lo que quieren la mayoría de los proveedores de servicios telemáticos, porque los eventos llegan dentro de la plataforma en lugar de copiarse en ella. El único requisito estricto es que el hardware de la cámara que compre tenga realmente las interfaces en serie; en muchas familias de productos, esta es una variante opcional y no se puede agregar más adelante.
¿Para qué se utiliza RS232 en la telemática de vehículos?
RS232 es un estándar serial punto a punto y en la telemática de vehículos se usa más comúnmente para vincular un dispositivo a un periférico: una puerta de enlace telemática o una caja negra, una unidad GPS existente o un lector de tarjetas de conductor RFID. Su principal limitación práctica es que se trata de un dispositivo por puerto, razón por la cual las unidades destinadas a la integración suelen proporcionar dos puertos, de modo que una puerta de enlace y una red de sensores pueden conectarse sin un multiplexor. RS232 no es lo mismo que el bus CAN: RS232 conecta sus equipos entre sí, mientras que el bus CAN lee la propia red del vehículo.
¿Cuál es la diferencia entre el autobús RS232, RS485 y CAN?
RS232 es serie punto a punto en tiradas cortas, un dispositivo por puerto, y es la opción habitual para conectar una cámara a una puerta de enlace o a un único periférico. RS485 es diferencial y multipunto, por lo que varios dispositivos comparten un bus en distancias más largas, lo que se adapta a las cadenas de sensores de los vehículos. El bus CAN es la red propia del vehículo y transporta datos del motor y la carrocería, como velocidad, RPM, estado de los frenos y códigos de falla; para leerlo es necesario que el vehículo exponga el bus y la variante de protocolo correcta. En la práctica, una integración de flota puede utilizar los tres: CAN para datos del vehículo, RS232 para el enlace de puerta de enlace y activadores IO para señales de estado simples.
¿Las cámaras externas necesitan su propia fuente de alimentación?
A menudo sí, razón por la cual algunas unidades proporcionan salidas de energía auxiliar (comúnmente un riel 12V y un riel 5V) que pueden ejecutar cámaras externas, sensores y dispositivos de alerta al conductor sin convertidores separados. Cuando existen esos resultados, la instalación es más sencilla y la cotización es más predecible. Donde no sea así, espere trabajo adicional de fusión, conversión y cableado. Confirme la arquitectura de energía auxiliar por escrito antes de fijar el precio de la instalación, porque esta es la razón más común por la que un proyecto de hardware de flota excede su presupuesto original entre el pedido y la finalización.
¿Para qué se utiliza una entrada de disparo IO en una cámara de flota?
Las entradas de activación IO aceptan señales eléctricas simples de encendido/apagado del vehículo y las utilizan para activar la grabación o marcar eventos. Los tres más comunes en vehículos comerciales son el intermitente a la izquierda, el intermitente a la derecha y la marcha atrás. Las entradas de señales de giro ayudan a resolver disputas sobre cambios de carril y deslizamientos laterales al confirmar si un indicador estaba activo; Las entradas de marcha atrás priorizan la grabación durante las maniobras. Solo transportan estado, no datos, y dependen de una sincronización horaria precisa para ser útiles cuando se correlacionan con un incidente. Tenga en cuenta que las entradas de activación suelen ser una característica de hardware de nivel superior, por lo que si la grabación activada es un requisito, limita qué variante comprar.
¿Qué debo preguntarle a un proveedor de cámaras antes de comprar para la integración?
Nueve cosas y deberías obtener respuestas por escrito. Qué variantes tienen puertos serie y cuántos. Qué protocolo se ejecuta en el enlace y si se publica la documentación. Si el pinout está publicado en un manual de cableado. Qué envía la cámara y con qué frecuencia. Si la plataforma puede escribir en la cámara: configuración, umbrales, identidad del conductor, sincronización horaria. Cómo se identifican los conductores y si se reutiliza su sistema de credenciales existente. Qué energía auxiliar proporciona la unidad. ¿Qué sucede con los datos si el enlace falla? Y si suministrarán una unidad de muestra con el documento de protocolo para las pruebas en banco. Un proveedor que confía en su historia de integración dirá sí a lo último.
¿Es la integración mejor que comprar telemática y cámaras de un solo proveedor?
Depende de si su plataforma es un activo estratégico o una utilidad. Si usted es un proveedor de servicios telemáticos o una flota cuyo despacho, cumplimiento y nómina se ejecutan en una sola plataforma, la integración preserva esa inversión y mantiene las dos capas renegociables por separado. Si no tiene recursos de desarrollo ni intención de crear ninguno, un único proveedor de paquetes es realmente la respuesta que requiere menos esfuerzo, y la integración es su problema y no el suyo. La desventaja de la agrupación es el acoplamiento: efectivamente ha subcontratado la hoja de ruta de su plataforma y cambiar de dirección más adelante significa reemplazar ambas capas a la vez.
¿Calculando cuántos canales necesita junto con la integración? Esta es una decisión independiente y limita la elección de variantes, porque la profundidad de integración y el número de canales no siempre se escalan juntos. nuestra guía para Configuraciones de cámaras de tablero de flota 2CH, 3CH y 4CH lo cubre, y si el número de canales te lleva a más de cuatro, MDVR versus cámara de tablero Explica dónde cambia la arquitectura. Para la distinción entre las funciones que está integrando, DMS frente a ADAS frente a cámara para salpicadero con IA establece qué detección hace qué.